|
|
|
|

智能技术实验室——“未来之星”机器人结构简介
计算机学院 2016-02-20 20:16:35 浏览3462次
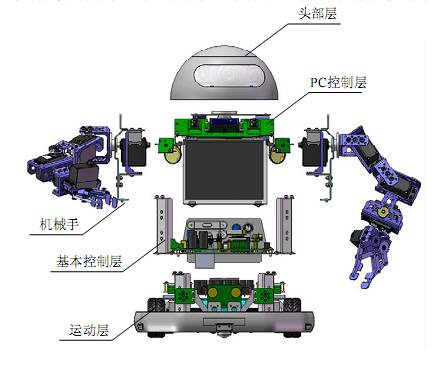
“未来之星”拥有一般地面自主移动机器人几乎所有功能,并且将PC 系统集成到机器人内部,而不是简单的外挂。“未来之星”机器人外型可爱,功能强大,初步展现了未来家用服务机器人的基本特征。 “未来之星”外型小巧,但同进又要求功能强大,集成功能丰富,以至于内部结构复杂,电路众多。为了保证机器人各部分功能模块清楚、线路整齐、安装和维护方便,在设计时将机器人各主要功能模块分层布置。如下图所示,主要分为:运动层、控制层、头部层。 一、运动层
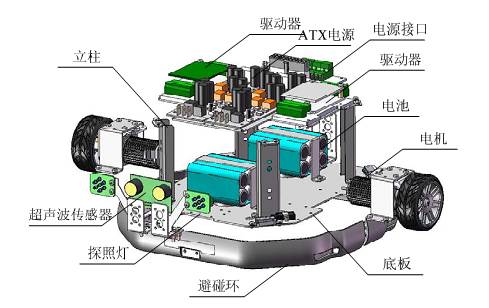
如上图所示运动层上主要是能源和驱动部分。底板是所有部件的承载结构,立柱用于连 接固定运动层和基础控制层。 二、基础控制层
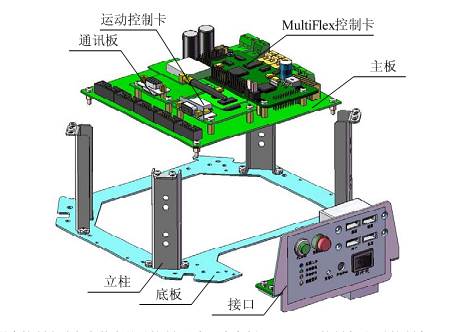
基本控制电路都安装在基础控制层,主要有主板、MultiFlex 控制卡、运动控制卡、232-485通讯板、无线电台和接口,这些电路都安装在底板上。底板通过立柱和高级控制层连接固定。 三、高级控制层
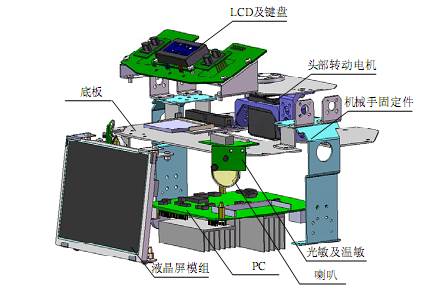
高级控制层上有 LCD 及键盘模块、嵌入式 PC 系统、液晶屏模组、光敏温敏传感器等电路板,这些电路板通过铜柱固到底板上。机械手固定件用于连接和固定机械手,头部转动电机带动机器人的头部进行水平转动。 四、头部层
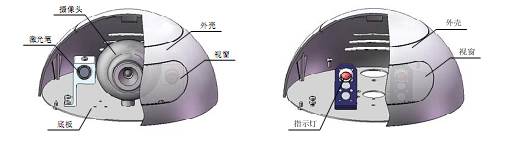
高级版本的头部里有摄像头、激光笔,标准版本的头部里有两个可控制的指示灯。如下 图所示,左图是高级版本的头部层,右图是标准版本的头部层。 |
- 上一篇: 智能技术实验室——机器恐龙搭建过程
- 下一篇: 智能技术实验室——智能家居综合实训系统
山东省济南市历城区济青路6277号(郭店校区)邮编:250109
山东省济南市高新区临港街道温泉路5688号(遥墙校区)邮编:250107
版权所有©山东协和学院 鲁ICP备11018403号-1 鲁公网安备37011202000511
山东省济南市高新区临港街道温泉路5688号(遥墙校区)邮编:250107
版权所有©山东协和学院 鲁ICP备11018403号-1
鲁公网安备37011202000511