为进一步拓宽学生专业视野,帮助学生了解具身智能技术发展趋势,明确专业学习和职业发展方向,2026年10月21日,计算机学院在郭店北区10号楼101室举办“从‘轮式终端’到‘双足具身’——智能网联汽车与人形机器人的技术跃迁”专题讲座,由周逢军教授担任主讲。
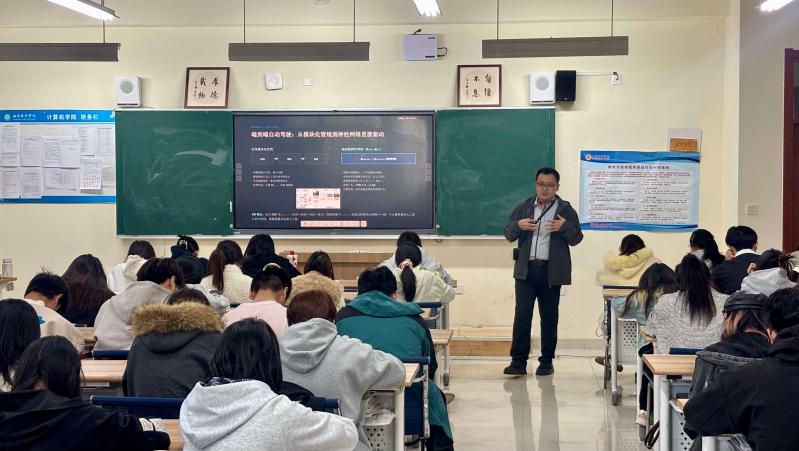
讲座中,周逢军教授围绕智能网联汽车与人形机器人的发展脉络,从记里鼓车、指南车等古代机械装置讲起,以“感知—决策—执行”为主线,系统梳理汽车从机械控制、电子化到智能网联的发展历程,并进一步介绍人形机器人从早期探索、液压驱动到电动模块化关节的技术演进,阐释计算机技术在物理世界中的应用与发展。
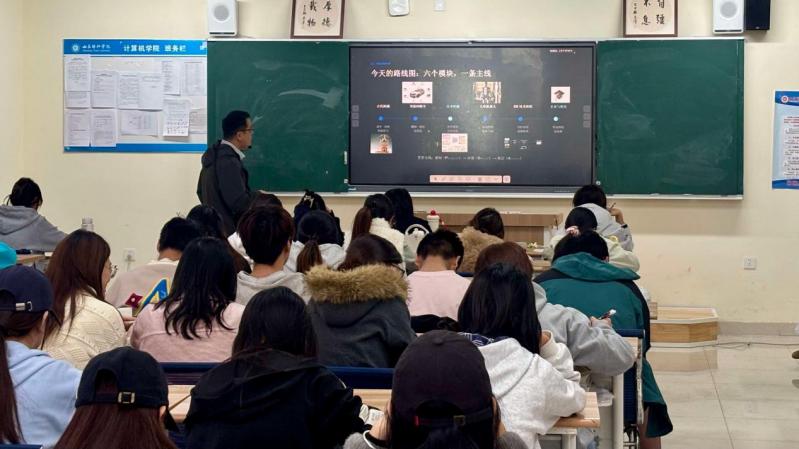
结合具身智能发展前沿,周逢军教授重点介绍了“软件定义汽车”、多传感器融合、端到端自动驾驶以及视觉—语言—动作模型等技术,并结合特斯拉Optimus、宇树机器人等典型案例,分析智能汽车与人形机器人在感知、计算和执行架构上的技术联系,以及双足机器人在动态平衡、灵巧操作和复杂环境交互方面面临的挑战,展现人工智能从数字空间向物理世界不断延伸的发展趋势。
周逢军教授结合计算机专业学生的学习实际,将具身智能中的实时控制、仿真训练与端侧推理等问题,与操作系统、计算机体系结构、算法和软件工程等课程知识相联系,引导同学们认识专业基础在工程实践中的作用。围绕本科阶段能力培养,周逢军教授建议同学们夯实编程、数学和计算机系统基础,重视人工智能与控制理论的交叉学习,在掌握技术的同时增强安全意识和伦理责任意识。
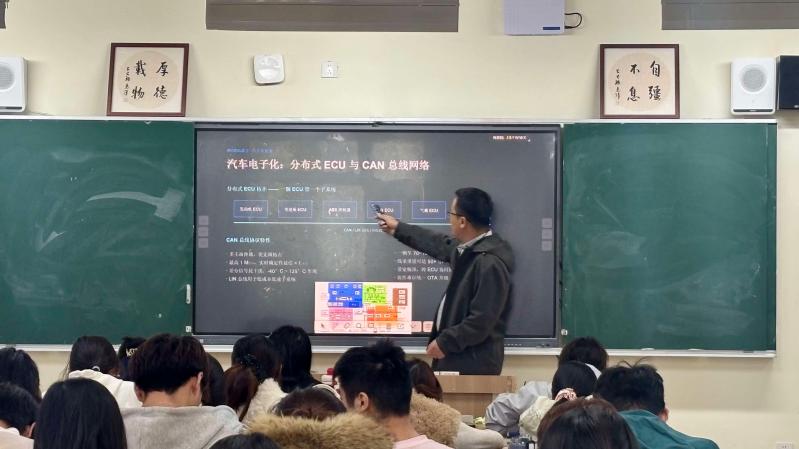
在讲座最后,周逢军教授鼓励同学们主动关注自身智能发展趋势,从具体项目入手,逐步掌握机器人软件开发、物理仿真和模型训练工具,积极参与机器人竞赛、开源贡献和项目实践,在实践中加深对专业知识的理解,不断提升分析问题和解决问题的能力。
此次讲座将智能网联汽车与人形机器人的技术发展、前沿应用和专业学习相结合,旨在为同学们了解具身智能的发展脉络与关键挑战提供参考,同时也为同学们明确学习重点、拓展实践方向和规划未来发展提供了思路。(计算机学院 杨玉林) | 





 鲁公网安备37011202000511